Sommaire
I) Dimensionner le moteur pour le bateau réel
- Poussée : pourquoi les lbs ne correspondent pas à une longueur de bateau
- 12 V, 24 V ou 36 V : comprendre l’architecture électrique
- Longueur d’arbre : la mesure qui évite les mauvaises surprises
II) Choisir selon sa manière de pêcher
- Pédale, télécommande ou les deux ?
- Spot-Lock, Anchor Lock, Heading Hold, Jog, Drift : que font vraiment ces fonctions ?
III) Penser moteur + électronique comme un système
- Minn Kota / Humminbird, Garmin / Garmin, Lowrance / Lowrance
- Sonde intégrée ≠ sonar Live
- Brushless : ce que cela change réellement
IV) Trouver la bonne configuration
Bien choisir son moteur avant en eau douce
Choisir un moteur avant en eau douce semble simple : on regarde la longueur du bateau, on choisit une puissance en lbs et on ajoute le Spot-Lock.
En réalité, c’est exactement comme cela que l’on finit avec un moteur trop juste, un arbre trop court, une pédale mal adaptée à sa pêche ou une intégration électronique décevante.
Le bon moteur est celui qui contrôle correctement votre bateau réellement chargé, dans vos conditions de pêche, avec une commande et des fonctions GPS cohérentes avec votre façon de pêcher.
Ce guide utilise les recommandations fabricants pour les valeurs techniques. Les retours de forums sont uniquement utilisés pour illustrer les problèmes réellement rencontrés sur l’eau.
Les lbs indiquent une poussée, pas une taille de bateau
La puissance d’un moteur avant est exprimée en livres de poussée (lbs). Cette valeur indique la force disponible pour déplacer et surtout repositionner le bateau.
Le critère de départ publié par Minn Kota est le poids total du bateau prêt à pêcher : coque, moteur thermique, carburant, batteries, matériel et équipage.
Minn Kota utilise comme règle générale au moins 2 lbs de poussée pour 100 lbs de poids chargé, avec davantage de marge lorsque vent ou courant sont importants.
La longueur du bateau reste un repère, mais elle ne remplace pas le poids réel ni les conditions de pêche.
| Poids total chargé | Longueur courante | Poussée minimum indicative | Tension |
|---|---|---|---|
| ≤ 725 kg | ≈ 4,3 m | 30–40 lbs | 12 V |
| 726–1 179 kg | ≈ 4,9–5,2 m | 40–55 lbs | 12 V |
| 1 180–1 633 kg | ≈ 5,2–5,5 m | 70–80 lbs | 24 V |
| 1 633–2 086 kg | ≈ 5,5–5,8 m | 80–90 lbs | 24 V |
| 2 087–2 540 kg | ≈ 6,1–7,0 m | 112–115 lbs | 36 V |
Source : Minn Kota Motor Selection & Boat Size Guide. Tableau converti en unités métriques et volontairement limité aux plages les plus courantes en pêche de loisir. Minn Kota précise que le vent et le courant peuvent justifier davantage de poussée.
12 V, 24 V ou 36 V : choisir l'architecture complète
Sur les gammes classiques Minn Kota, les moteurs jusqu’à environ 55 lbs sont généralement en 12 V, la plage 68–80 lbs en 24 V et les moteurs 101 – 115 lbs en 36 V.
Les moteurs brushless récents peuvent brouiller cette lecture : certains modèles fonctionnent en double tension et délivrent une poussée différente selon l’alimentation.
Une tension plus élevée permet de transporter davantage de puissance sans augmenter l’intensité dans les mêmes proportions. Mais elle implique également davantage de batterie, un chargeur adapté, le bon câblage et davantage de poids à bord.
Le moteur et son alimentation doivent donc être choisis ensemble.
- -199,10 €
- -319,10 €
Moteur avant FORCE Kraken + télécommande + sonde
- -480,09 €
Longueur d'arbre : la mesure qui peut ruiner une bonne configuratioN
Un moteur suffisamment puissant devient inefficace si son hélice travaille trop près de la surface.
Minn Kota demande de mesurer la distance entre la surface de montage à l’étrave et la ligne d’eau. Le constructeur recommande que le centre du moteur reste immergé d’au moins 12 pouces, soit environ 30 cm.
Pour une utilisation régulière en eau agitée, Minn Kota conseille d’ajouter environ 5 pouces / 13 cm de marge à la mesure.
Un arbre trop court peut aspirer de l’air ou sortir partiellement de l’eau précisément lorsque l’ancrage GPS demande davantage de corrections.
| Étrave → ligne d'eau | Arbre indicatif |
|---|---|
| 0–25 cm | 36" / 91 cm |
| 41–56 cm | 42–45" / 107–114 cm |
| 56–71 cm | 48–52" / 122–132 cm |
| 71–86 cm | 54–60" / 137–152 cm |
| 86–132 cm | 72–87" / 183–221 cm |
| 132–183 cm | 100" / 254 cm |
Minn Kota recommande que le centre du moteur reste immergé d'au moins 12" (30 cm) et conseille d'ajouter environ 5" (13 cm) de marge à la mesure pour une utilisation régulière en eau agitée.
Pédale, télécommande ou les deux ? Cela dépend surtout de votre pêche
Une pédale très réactive peut être indispensable pour un pêcheur de bordures et presque secondaire pour un pêcheur qui passe sa journée en verticale. Choisissez votre profil :
Lorsque vous lancez sans arrêt autour des bordures, bois, pontons et obstacles, la priorité est souvent la réactivité immédiate au pied.
- pédale facile à atteindre ;
- direction précise ;
- possibilité d’activer rapidement l’ancrage GPS sans quitter la canne des mains ;
- arbre adapté à une étrave généralement basse.
En couverture dense et autour des docks, une pédale réactive est souvent préférée à une télécommande seule.
En verticale, le besoin change : une fois placé au-dessus de la zone, la priorité devient la qualité du maintien de position.
- ancrage GPS précis ;
- Jog / déplacement du point de quelques mètres ;
- moteur silencieux ;
- télécommande pratique quand le pêcheur se déplace dans le bateau.
Ici, les fonctions GPS peuvent compter davantage que la sensation de pédale.
Pour suivre une cassure, maintenir un cap ou pêcher lentement sur de longues dérives, privilégiez :
- maintien de cap ;
- vitesse constante / cruise selon le système ;
- télécommande ;
- bonne autonomie ;
- intégration cartographique si vous comptez réellement l’utiliser.
Le problème principal devient la réserve de contrôle.
- marge de poussée supérieure au strict minimum ;
- arbre suffisamment long pour que l’hélice reste immergée dans le clapot ;
- batterie correctement dimensionnée ;
- ancrage GPS capable de corriger sans fonctionner constamment à 100 %.
Ancrage GPS, Jog, cap, Drift : ne mettez pas toutes les fonctions dans le même panier
Les fonctions GPS modernes sont puissantes, mais elles répondent à des besoins différents. Ouvrez les onglets pour voir ce qu’elles changent réellement sur l’eau.
Spot-Lock (Minn Kota), Anchor Lock (Garmin) ou fonctions de mouillage/Anchor Lock chez Lowrance utilisent le GPS et les capteurs du moteur pour corriger automatiquement la dérive autour d’une position.
Ce n’est pas une ancre physique : le moteur travaille en permanence pour ramener le bateau au point demandé.
Une fois ancré virtuellement, certaines gammes permettent de déplacer le point d’ancrage par petits incréments sans désactiver puis recréer l’ancrage.
Minn Kota et Garmin documentent notamment des déplacements par pas de 5 ft (environ 1,5 m) sur les systèmes compatibles.
Le maintien de cap cherche à conserver une direction plutôt qu’une position fixe. Il est utile pour longer une bordure, pêcher une cassure ou maintenir un déplacement contrôlé.
Chez Garmin, Heading Hold est documenté séparément de l’Anchor Lock. Lowrance Recon dispose également d’un Heading Lock.
Les fonctions avancées diffèrent selon les marques. Les systèmes récents peuvent proposer dérive contrôlée, routes personnalisées, cruise control ou suivi d’un itinéraire.
Ne choisissez pas une fonction uniquement parce qu’elle existe : demandez-vous d’abord si elle correspond réellement à votre façon de pêcher.
L'écosystème électronique compte beaucoup plus qu'avant
Un moteur GPS moderne peut devenir un élément du réseau électronique du bateau. Le choix de la marque ne doit donc pas être fait uniquement à partir du moteur lui-même.
Une configuration multimarque reste parfaitement possible. La question est plutôt : quelles fonctions avancées voulez-vous réellement partager entre le moteur, le combiné et la cartographie ?
Le One-Boat Network permet à certains moteurs Minn Kota et combinés Humminbird compatibles de partager davantage de fonctions : contrôle du moteur depuis l’écran, Spot-Lock, routes et fonctions cartographiques selon le matériel.
Sur certaines configurations, l’intérêt dépasse le simple pilotage : le système peut exploiter les données cartographiques et de profondeur pour automatiser davantage la navigation.
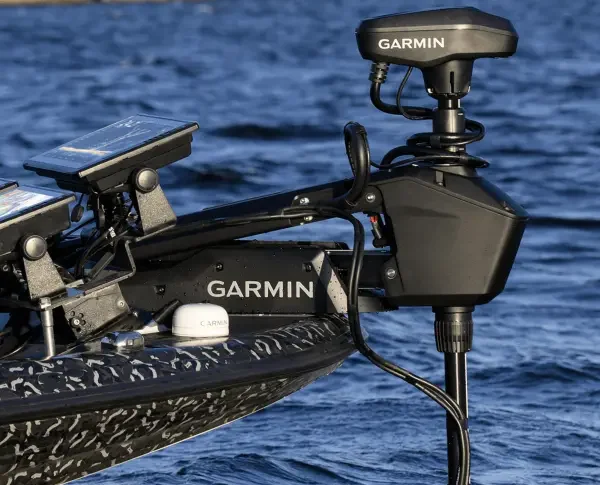
Un moteur Garmin Force relié à un traceur compatible peut être contrôlé depuis l’écran : direction, vitesse, Anchor Lock, Heading Hold, navigation vers un waypoint ou une route selon la configuration.
L’intérêt principal est de garder un environnement cohérent si votre électronique principale est déjà Garmin.
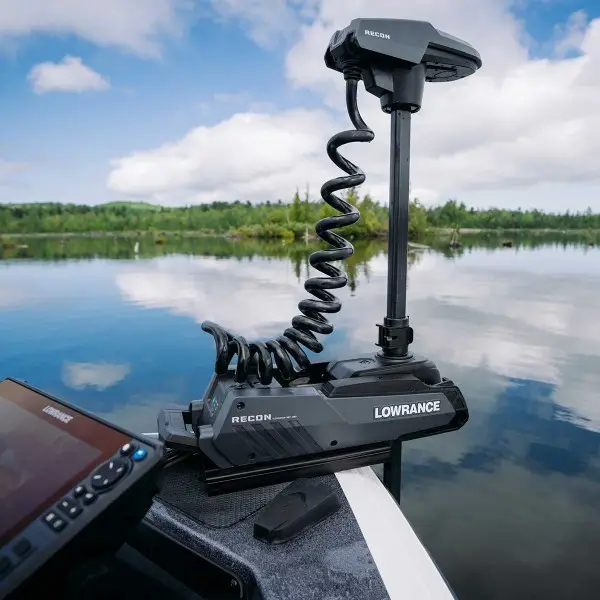
Ghost et Recon sont conçus pour fonctionner dans l’écosystème Lowrance. Selon le modèle et l’écran, vous pouvez retrouver contrôle du moteur, fonctions de mouillage/cap et navigation intégrée.
Recon documente notamment Anchor Lock, Heading Lock, Custom Routes et des commandes via pédale sans fil / télécommande selon la version.
Elle est parfaitement possible. Beaucoup de pêcheurs utilisent par exemple Minn Kota pour le moteur et Garmin pour LiveScope.
Ce que vous perdez potentiellement, ce ne sont pas les fonctions de base du moteur, mais certaines fonctions réseau avancées entre moteur, cartographie et combiné.
Avant d’acheter, listez donc les fonctions que vous voulez réellement commander depuis votre écran.
Sonde intégrée au moteur ≠ sonar Live
Le terme « sonde intégrée » crée beaucoup de confusion.
Selon les moteurs, le nez peut intégrer du CHIRP, du Down Imaging, du Side Imaging ou une technologie équivalente. Cela simplifie énormément le câblage du sonar traditionnel.
Mais LiveScope, MEGA Live et ActiveTarget restent des systèmes Live distincts.
Si vous prévoyez du sonar Live, pensez également au montage de la sonde, à sa rotation et au rangement du moteur. Une sonde Live montée directement sur l’arbre suit la direction du moteur ; une perche indépendante permet de regarder ailleurs tout en conservant le cap ou l’ancrage.
Brushless : un vrai progrès, mais pas une excuse pour mal dimensionner
Les moteurs haut de gamme récents, Minn Kota QUEST, Garmin Force/Force Pro, Lowrance Ghost/Ghost X ou Recon, utilisent largement des architectures brushless.
Le principal intérêt est de combiner rendement, silence, couple et pilotage électronique. Les fabricants publient souvent des gains d’autonomie ou de rendement, mais leurs protocoles de mesure ne sont pas forcément comparables entre marques.
Ce que l’on peut retenir sans ambiguïté : un brushless ne compense ni un arbre trop court, ni une poussée insuffisante, ni une batterie mal dimensionnée.
Quel profil de pêcheur êtes-vous ?
Le moteur idéal change beaucoup selon la façon dont vous contrôlez le bateau. Choisissez le profil le plus proche de votre pêche :
Priorités : pédale réactive, direction naturelle, ancrage GPS accessible rapidement, arbre adapté. Le confort au pied passe avant la sophistication de la télécommande.
Priorités : ancrage GPS, Jog, silence, télécommande, précision du maintien et bonne réserve électrique.
Priorités : cap, vitesse, télécommande, routes et intégration cartographique si elle correspond à votre usage.
Priorités : poussée avec marge, arbre plus long, architecture 24/36 V, autonomie et GPS robuste.
Priorités : prévoir le montage de la sonde Live, sa rotation et le rangement du moteur. Un transducteur intégré au nez du moteur ne remplace pas automatiquement LiveScope, MEGA Live ou ActiveTarget.
Les 6 questions à répondre avant d'acheter
- Quel est le poids du bateau réellement prêt à pêcher ?
Pas le poids catalogue : ajoutez thermique, carburant, batteries, matériel et équipage. - Quel vent ou courant devez-vous régulièrement combattre ?
Un moteur suffisant en plan d’eau abrité peut devenir juste sur un grand lac exposé. - Quelle est la distance réelle entre l’étrave et l’eau ?
C’est elle qui détermine la longueur d’arbre, pas la longueur totale du bateau. - Ai-je besoin d’une pédale très réactive, d’une télécommande ou des deux ?
La réponse dépend beaucoup plus du style de pêche que du budget. - Quelles fonctions GPS vais-je réellement utiliser ?
Spot-Lock, Jog, cap, dérive, routes : ne payez pas une fonction que vous n’utiliserez jamais. - Mon moteur doit-il communiquer avec mon électronique actuelle ?
Listez les fonctions réseau indispensables avant de choisir votre écosystème.
FAQ - Bien choisir son moteur avant en eau douce
Partez du poids total chargé, pas uniquement de la longueur. Minn Kota recommande au minimum 2 lbs de poussée pour 100 lbs de bateau chargé, avec davantage de marge lorsque vent ou courant sont importants.
Le 55 lbs 12 V convient à de nombreuses petites embarcations. Si le bateau est plus lourd, plus exposé au vent ou si vous voulez davantage de réserve, une architecture 24 V devient souvent plus cohérente. Le choix doit intégrer également batterie, câblage, poids et place disponible.
Mesurez la distance entre la surface de montage à l’étrave et la ligne d’eau. Le centre du moteur doit rester suffisamment immergé ; Minn Kota recommande au moins 12 pouces sous l’eau et conseille une marge supplémentaire en eau agitée.
La pédale est généralement plus naturelle pour la pêche active et précise autour des obstacles. La télécommande est très pratique en verticale, en traîne ou lorsque vous vous déplacez dans le bateau. Si votre pratique est variée, disposer des deux est souvent la solution la plus polyvalente.
Non. Une configuration multimarque fonctionne très bien. L’intérêt d’un écosystème homogène est surtout l’accès à certaines fonctions réseau avancées entre moteur, combiné et cartographie.
Non. Les sondes intégrées peuvent fournir du CHIRP, Down/Side Imaging ou équivalent selon le moteur. Les technologies LiveScope, MEGA Live et ActiveTarget restent des systèmes sonar Live distincts.
Les moteurs brushless modernes offrent généralement rendement, silence et couple intéressants. Mais un brushless mal dimensionné ou équipé d’un arbre trop court reste un mauvais choix. Poussée, arbre, commande et alimentation restent prioritaires.
Vous avez votre poids, votre longueur d’arbre et vos usages ? Passez maintenant à la configuration.